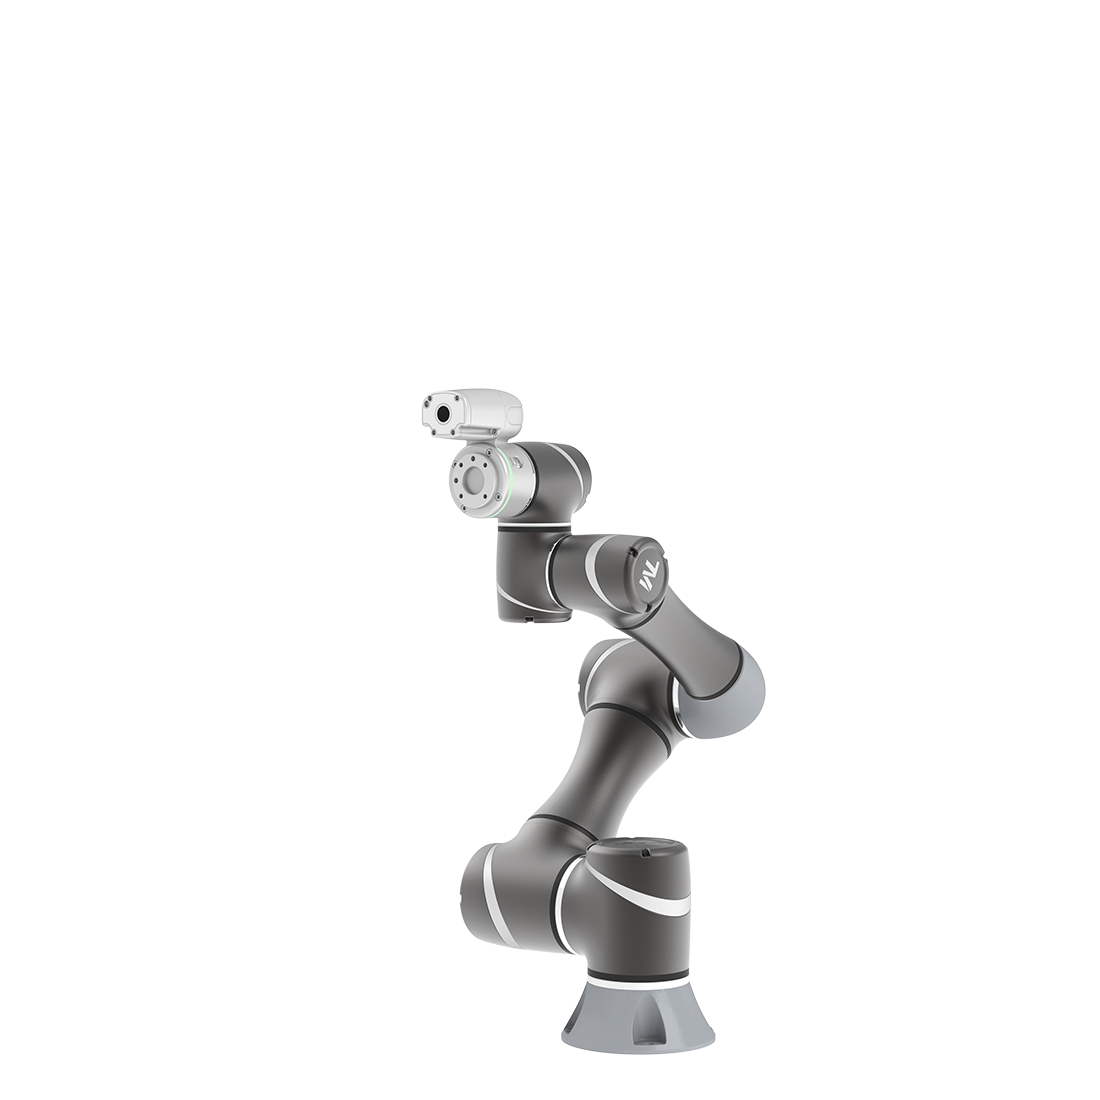
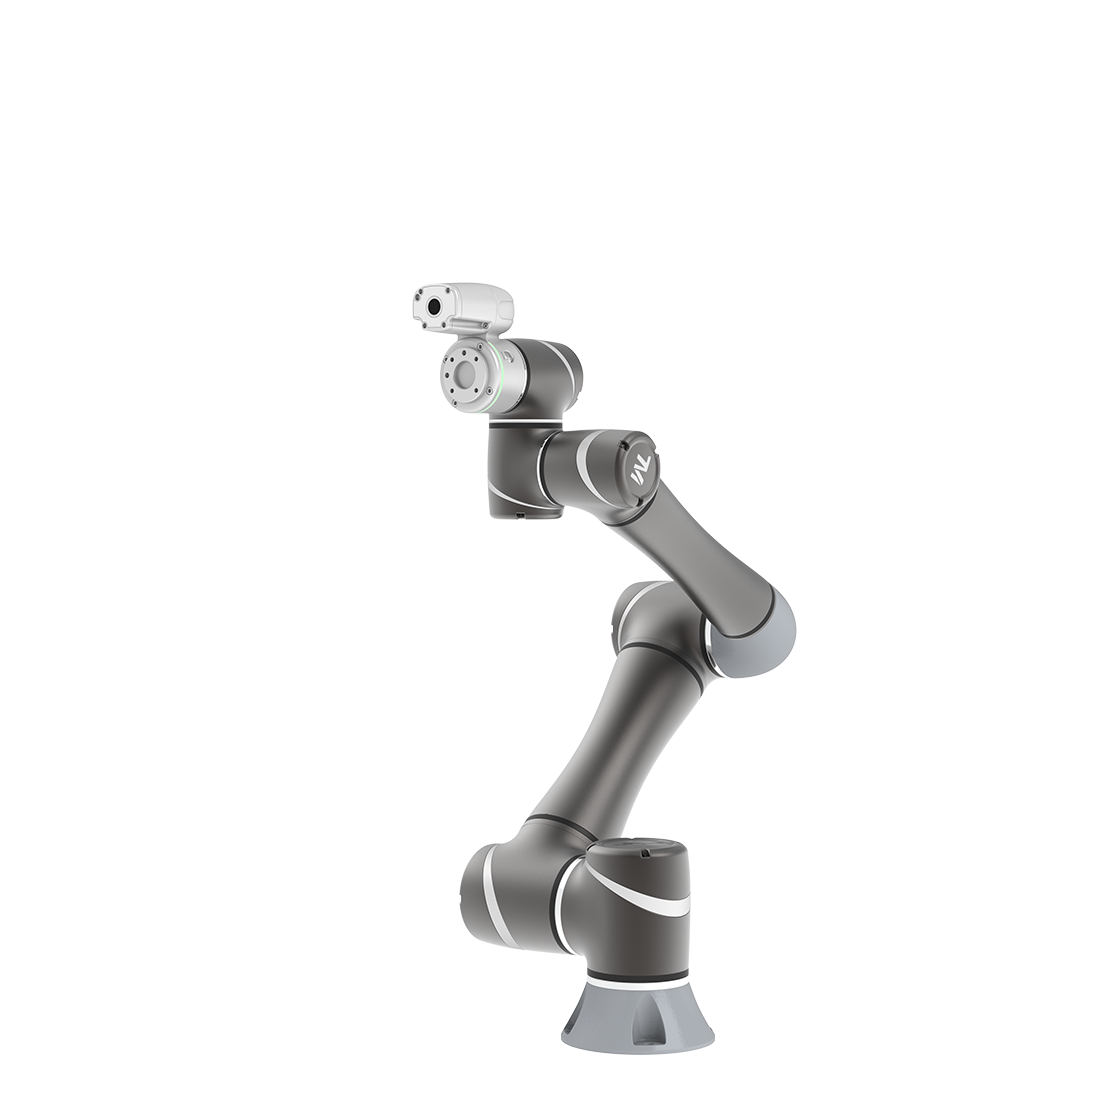
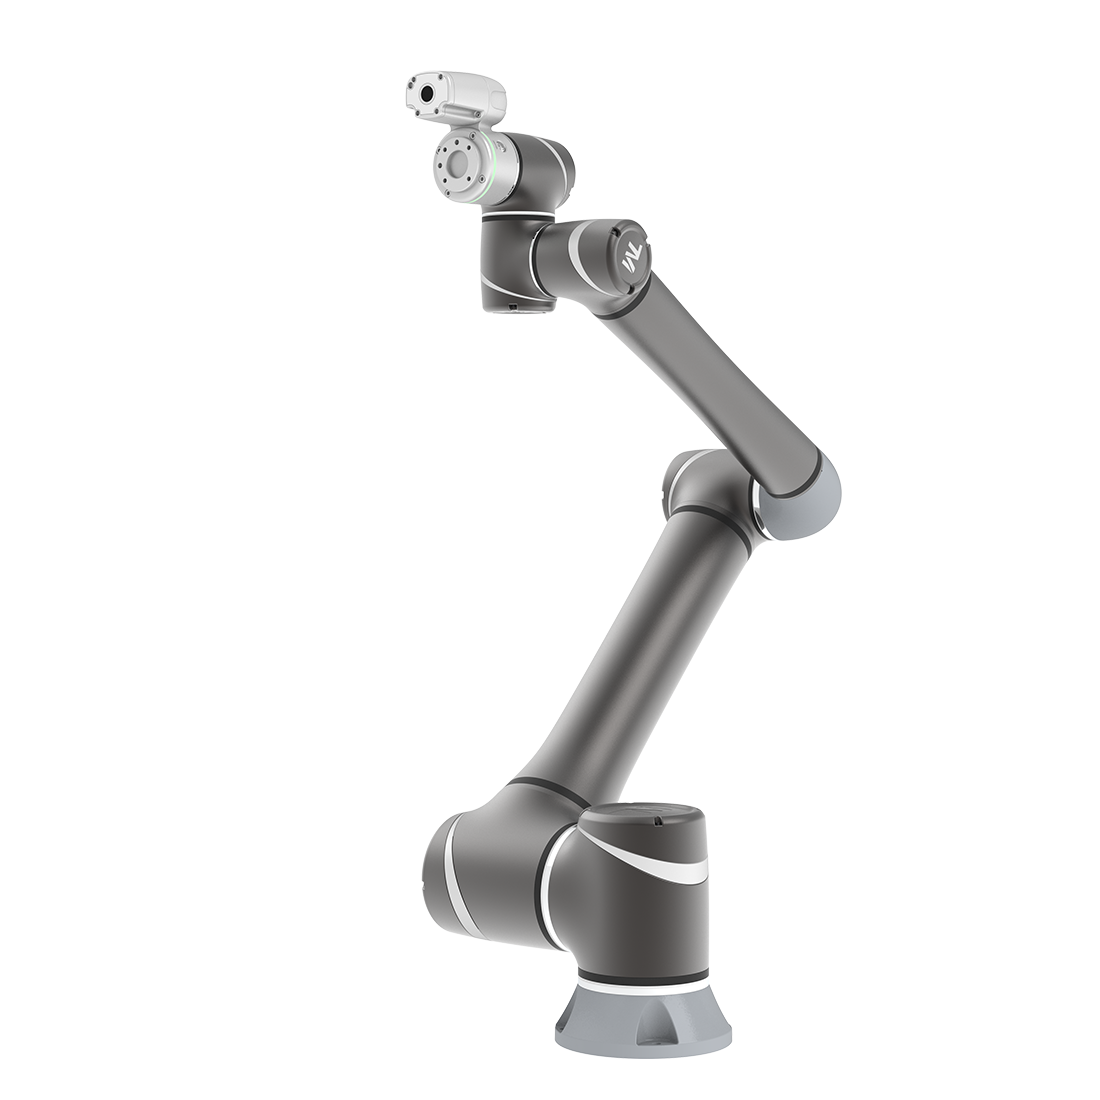
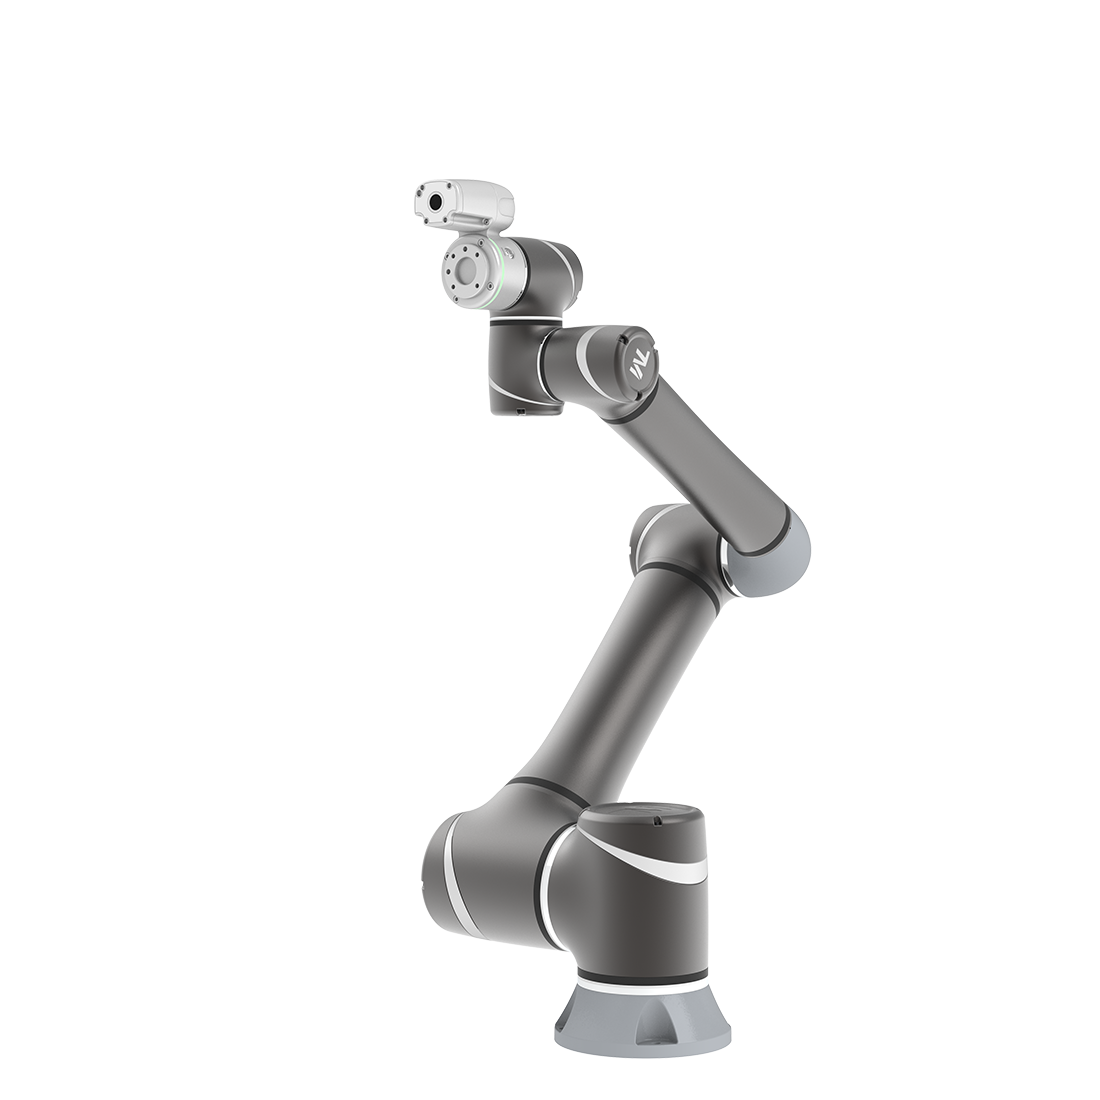
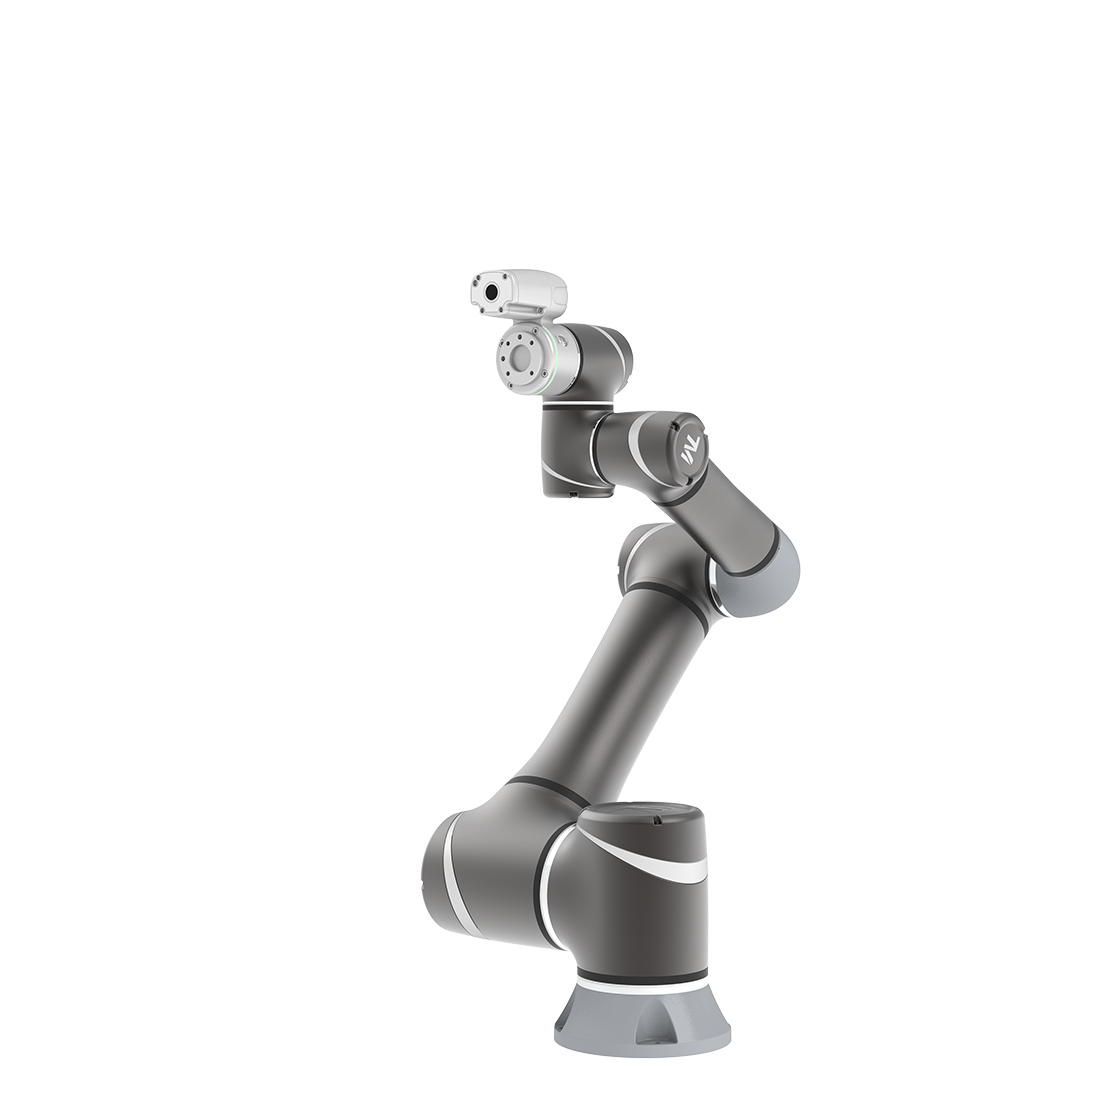
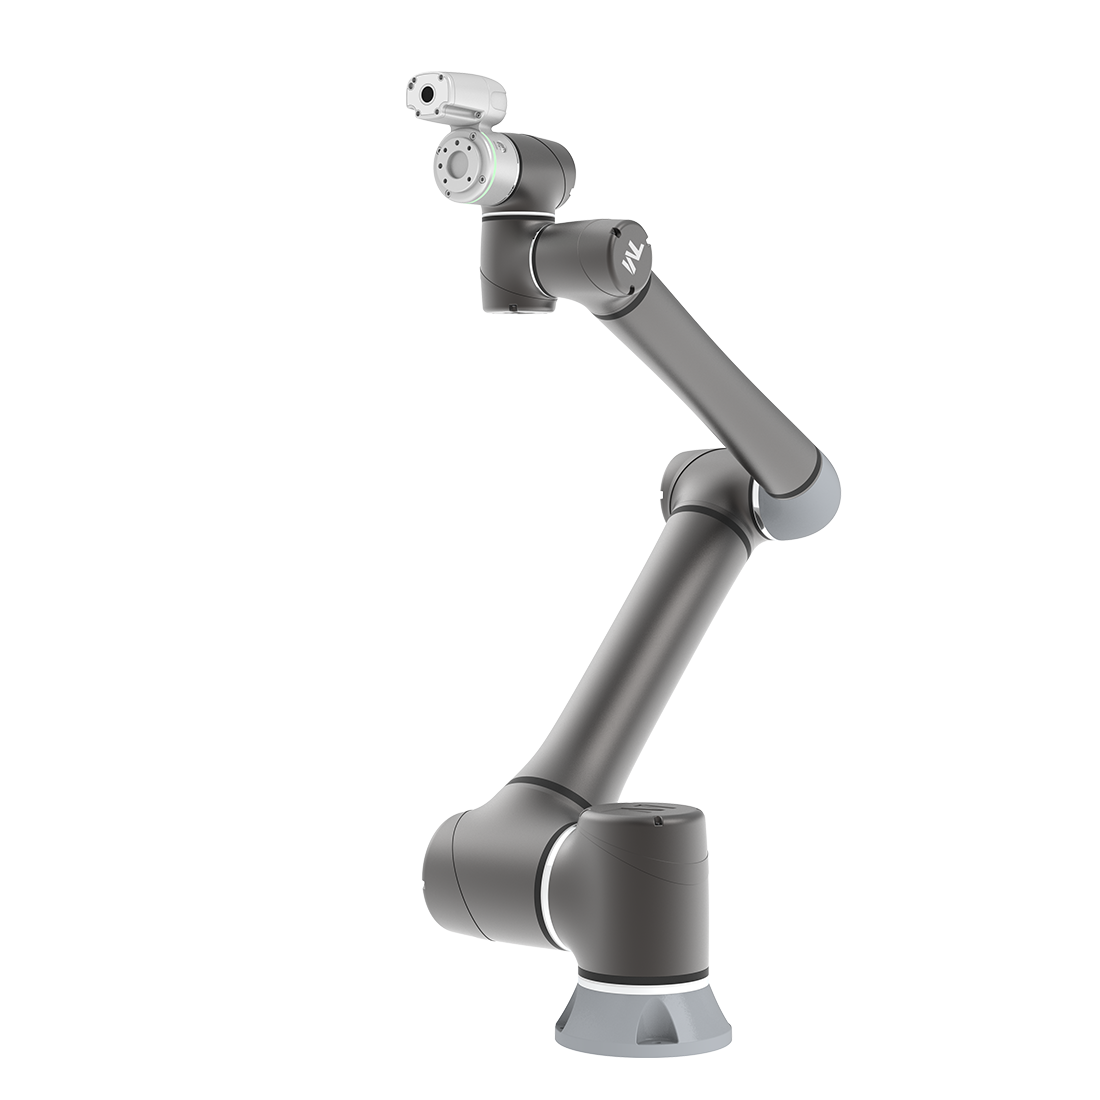
TM AI Cobot 简介
TM5 - 700
TM5 - 900
TM12
TM14
TM16
TM20
TMflow 2.26 以上版本提供直接在 CAD 表面教导点位的方式。部署至实体机器人前,需完成相机校正与虚实坐标对应,以下为您介绍细节:
2026-10-14
在 CAD 表面教导点位,加快飞拍设定
飞拍视觉辨识:从虚实对应到路径模拟
如何建立虚实对应?
先完成眼在手(EIH)校正、定义相机视野(FOV),并以绘图软件重设 CAD 原点,使其对应定位坐标。
如何检查取像覆盖?:
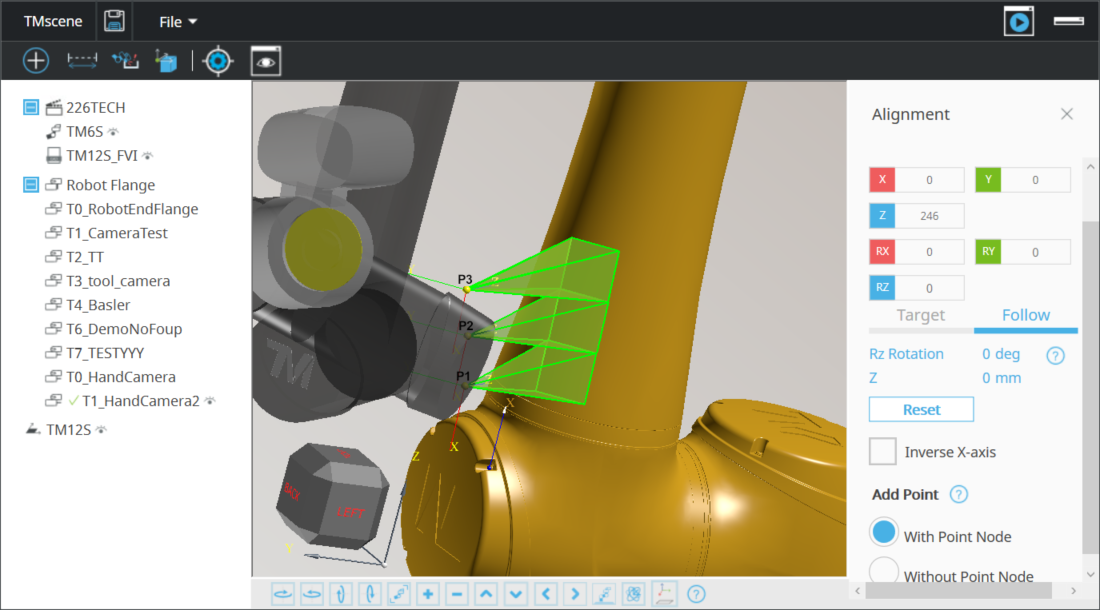
在 TMscene 输入视觉 TCP 与 FOV 参数,将视野视觉化,以辨识覆盖遗漏或过度重叠区域。
如何加快点位教导?
设定对应坐标与工具后,使用 Alignment 的 Follow 模式,在 CAD 表面教导并新增检测点位。
如何进行路径模拟?
将点位集汇入 Flying Trigger 节点,确认节点与点位的坐标及工具一致,最后再执行路径规划与模拟,检查需调整之处。
完成虚拟教导与路径模拟后,汇出至实体机器人并设定视觉任务,衔接后续检测流程。
分享